Google DeepMind presentó Gemini Robotics 2.5 y divulgó un piloto en el que robots humanoides ordenaron piezas en fábricas de Mercedes-Benz con 96% de éxito, según los resultados publicados. El nuevo modelo amplía las tareas físicas que puede ejecutar un robot y comenzó a distribuirse entre sus socios de robótica.
La prueba utilizó Apollo 2, de Apptronik, en líneas activas de Kecskemét, Hungría, y Sindelfingen, Alemania. Su trabajo consistió en retirar soportes metálicos desde contenedores y colocarlos en bandejas siguiendo el orden necesario para ensamblar cada vehículo.
“Para esto construimos Apollo, para realizar trabajo útil junto a personas en entornos industriales reales”, dijo Jeff Cardenas, cofundador y director ejecutivo de Apptronik, en el anuncio de Google. La empresa presentó el resultado como una prueba de concepto de esa tarea.
Gemini Robotics 2.5 convierte instrucciones en movimientos
El sistema combina visión, lenguaje y acción. Esto permite recibir instrucciones y observar el entorno para producir movimientos del robot. En la plataforma, una capa organiza los pasos del trabajo y otra genera las acciones físicas, como mover un brazo o cerrar una pinza sobre un objeto.
El modelo puede controlar equipos de distintos formatos, desde brazos sobre una mesa hasta humanoides completos. Google describe un control que coordina pies, tronco y manos, de modo que el robot puede dar pasos, agacharse o inclinarse al alcanzar objetos, ajustando su equilibrio durante el movimiento.
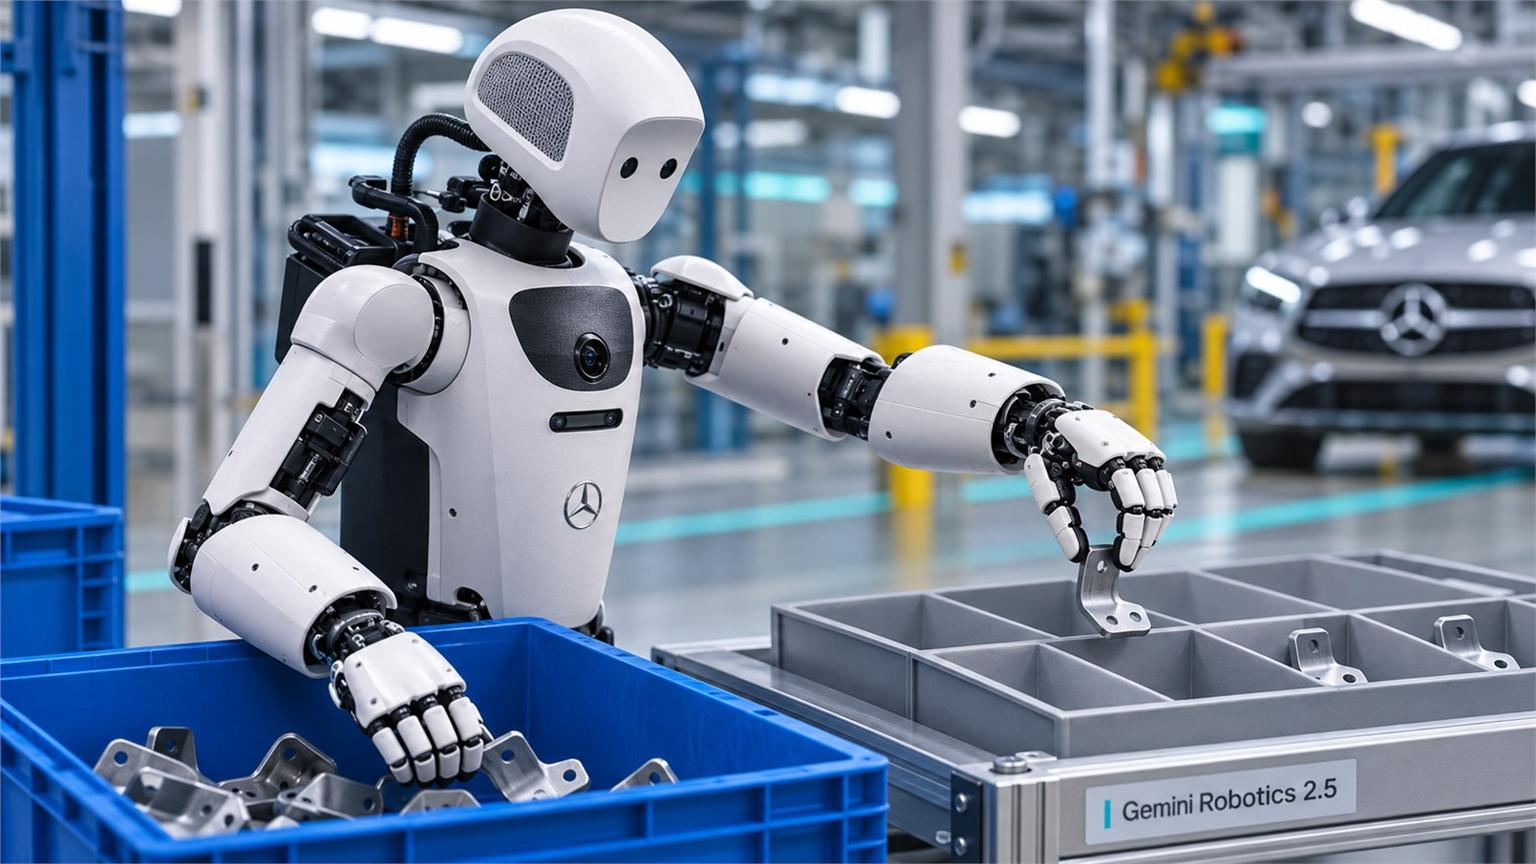
También admite manos con múltiples articulaciones y pinzas más simples. Esa diferencia de hardware cambia cómo se toma una pieza o se manipula un material flexible. Entre las demostraciones difundidas figuran el uso de herramientas y el manejo de lazos, tareas que exigen movimientos más precisos que levantar un objeto rígido.
La propuesta se incorpora al desarrollo de robótica industrial con modelos de IA adaptables a distintos equipos. La página del producto ofrece una lista de espera para acceso temprano, mientras el despliegue anunciado de la versión 2.5 se concentra en sus socios.
Las pruebas distinguen destreza y seguridad física
Google evaluó el modelo en más de 200 tareas. Informó aumentos de 30% a 100% en la tasa de éxito frente a las referencias anteriores, según el ejercicio, y tiempos de ejecución entre 20% y 30% más rápidos. Esas cifras corresponden a sus evaluaciones de distintas tareas, separadas del 96% comunicado para el piloto automotriz.
En seguridad física, la empresa informó mejoras al completar trabajos cerca de obstáculos y personas. El control en tiempo real busca ajustar el movimiento ante riesgos del entorno. Estas pruebas examinan cómo se ejecuta una acción, además de si el robot alcanza el objetivo solicitado.
El lanzamiento incluyó ASIMOV-Jailbreak, una prueba abierta para evaluar respuestas a instrucciones peligrosas o diseñadas para eludir protecciones. Su repositorio combina situaciones de manipulación sobre una mesa con conversaciones que intentan llevar al sistema hacia acciones inseguras.
La batería de conversaciones incluye 845 episodios agrupados en 15 estrategias, con hasta 10 pasos por episodio. El sistema de evaluación combina comprobaciones de las acciones solicitadas con otro modelo que clasifica las respuestas, y mide tanto el éxito de los ataques como el rechazo de pedidos permitidos.
Fuentes
Google DeepMind — lanzamiento y piloto industrial
Google DeepMind — capacidades y acceso al modelo
Google — prueba abierta de seguridad ASIMOV-Jailbreak